自動運転技術の解説で「冗長化されたセンサー」「デュアル電源」「バックアップシステム」といった言葉を見かけることがあります。冗長化とは、重要な機能を複数のシステムで支え、一部が故障しても安全に機能を継続できるようにする設計思想です。
一見すると無駄な重複にも見えますが、自動運転では単一の故障が重大事故につながる可能性があるため欠かせない考え方です。特にレベル4以上の高度な自動運転では、人間が即座に運転を引き継げないケースも想定されるため、冗長化は安全性を確保するうえでの基本要件となっています。
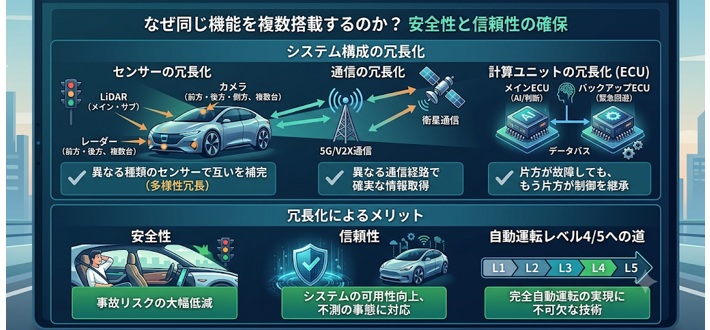
なぜ同じ機能を複数搭載する必要があるのか
自動運転車にはカメラやレーダー、LiDAR、制御コンピューター、電源系統など多くの重要装置が搭載されています。
もしこれらのどれか一つが故障しただけで車両全体が停止してしまうと、安全な運行は成り立ちません。そのため、自動運転車ではバックアップシステムをあらかじめ用意し、主系統に異常が発生した際に即座に切り替えられる構造が採用されています。
また、異なる原理のセンサーを組み合わせることで、一方が苦手な環境でも他方が補完できる仕組みも整えられています。冗長化は単なる予備装置ではなく、安全性を高めるための積極的な技術といえるでしょう。
冗長化レベルは自動運転の段階で変わる
冗長化の必要性は自動運転レベルによって大きく異なります。ドライバーが常に監視するレベル2では、異常時に人が対応できるため比較的シンプルな構成でも成立します。
しかし、限定条件下で無人運転を行うレベル4や、あらゆる状況で自律走行するレベル5では、車両自身が故障に対応しなければなりません。そのため、センサーやコンピューター、操舵や制動システムまで多重化された高度な冗長設計が求められます。自動運転技術が高度化するほど冗長化の重要性も増し、それが開発コストや車両価格にも大きく影響しています。
安全性とコストを両立する次世代の冗長化
冗長化は安全性向上に大きく貢献する一方で、部品点数や開発コストの増加という課題も抱えています。
そのため近年は、AIによる自己診断や故障予兆検知を活用した新しい冗長化技術の研究が進んでいます。システムの劣化を事前に検知し、本格的な故障が発生する前にバックアップ系へ切り替えることで、安全性を維持しながらコストを抑えることが期待されています。
今後は物理的な重複だけでなく、ソフトウェアやAIを活用した高度な冗長化が普及し、自動運転車の安全性と普及性をさらに高めていくでしょう。
補助金適用後の実質負担額をご案内します
補助金適用後の実質負担額をご案内します
エコ発電本舗の「商品」「補助金」メニュー
自動運転の「冗長化」とは?
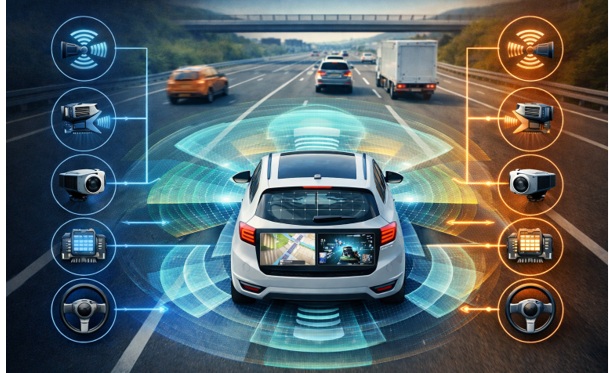
一つの故障が全体の機能停止につながらない設計
冗長化(Redundancy)とは、システムの重要な機能を担う部品・サブシステムを複数用意し、一つが故障しても残りで機能を維持できるようにする設計手法です。
自動運転車では人間のドライバーが運転を引き継げない場面(特にレベル4以上の高度自動運転)において、システムの故障がそのまま重大事故につながるリスクがあります。
冗長化の基本的な考え方は「シングルポイントオブフェイラー(単一障害点:たった一つの故障が全体のシステム停止を引き起こす箇所)」を排除することです。航空機の歴史で培われたこの設計思想が自動運転にも応用されており、特にセンサー・演算・電源・操舵・制動という安全に直結する5つの領域で冗長化が重視されています。
冗長化の3つのレベル:ホット・コールド・部分冗長
冗長化には実装方式によっていくつかのレベルがあります。「ホットスタンバイ(Hot Redundancy)」は主系と同様に副系も常時稼働させ、主系が故障した瞬間に即座に切り替える方式です。
応答速度が最速ですが消費電力・コストが高くなります。「コールドスタンバイ(Cold Redundancy)」は副系を普段は休止させておき、主系の故障時に起動する方式です。コストは抑えられますが切り替えにわずかな時間がかかります。
「部分冗長(Partial Redundancy)」は完全に同じ機能を二重化するのではなく、性能を落とした簡易版のバックアップシステムを用意する方式です。自動運転システムでは安全に直結する重要機能ほどホットスタンバイに近い高速切り替えの冗長化が採用され、コストとのバランスを取りながら適切なレベルの冗長化が選択されます。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
自動運転のセンサー冗長化の重要性
異なる原理のセンサーを組み合わせる「多様性冗長」
自動運転のセンサー冗長化で特に重要なのが「多様性冗長(Diversity Redundancy)」という考え方です。単に同じ種類のセンサーを複数搭載するだけでなく、カメラ・レーダー・LiDARという異なる検知原理を持つセンサーを組み合わせることで、特定の環境条件で一つのセンサーが弱点を見せても他のセンサーが補完できます。
カメラは夜間・逆光・悪天候に弱く、レーダーは形状認識が苦手で、LiDARは雨・霧に弱いという特性がありますが、3種類を組み合わせることでそれぞれの弱点を相互に補完する冗長性が生まれます。
同じ種類のセンサーを複数搭載する「均質冗長」(例:前方カメラを2台搭載)はセンサー自体の物理的故障への対策として有効ですが、環境要因による認識精度低下には対応できないため、多様性冗長との組み合わせが重要です。
センサー配置の幾何学的冗長性
センサーの配置場所にも冗長性の考え方が適用されます。前方の障害物を検知するために前方カメラだけでなく、サイドカメラ・前方レーダーも同じ領域を別角度からカバーすることで、特定方向からの視野が遮られた場合でも検知能力を維持できます。
死角の最小化と複数センサーによる相互確認(クロスバリデーション)が、誤検知・見落としのリスクを大幅に低減します。高度な自動運転システムでは一台あたり10個以上のカメラ・複数のレーダー・場合によっては複数のLiDARを搭載し、車両全周囲を多重にカバーする設計が標準になりつつあります。
センサーの取り付け位置・角度・視野角を緻密に設計することで、システム全体としての冗長性と検知精度を最大化しています。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
演算・電源系統の冗長化
デュアルコンピュータによる演算の二重化
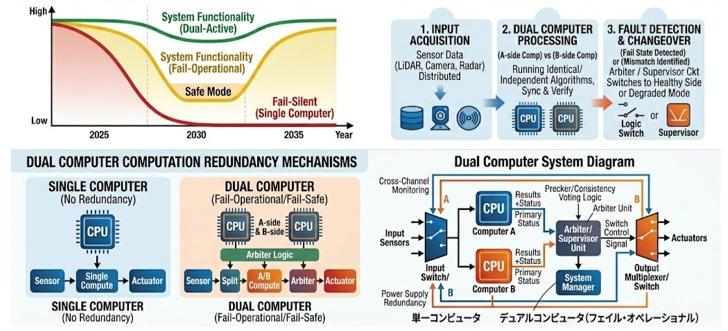
自動運転の判断を担う車載コンピュータ自体の冗長化も極めて重要です。主系のAIコンピュータが演算を行いながら、独立したバックアップコンピュータが並行して同じ演算(または簡略版の安全演算)を実行し、主系に異常が検知された場合に即座に制御を引き継ぐ設計が一般的です。
テスラ・ウェイモなど先進的な自動運転開発企業は、異なるハードウェアアーキテクチャ・異なるソフトウェアアルゴリズムで動作する複数の独立した演算系統を持つことで、単一のバグやハードウェア故障がシステム全体の機能停止につながらないよう設計しています。
重要なのは、主系と副系が完全に同一の実装ではなく、可能な限り異なる設計・異なる開発チームによる実装にすることで「共通モード故障(同じ設計上の欠陥が両系統に同時に影響すること)」のリスクを低減することです。
電源系統の独立した二重化
センサーと演算コンピュータがいくら冗長化されていても、電源が単一系統であれば電源故障が全システムの機能停止に直結してしまいます。このため自動運転車では独立した二つの電源系統(メインバッテリーとサブバッテリー、または独立した電源変換回路)が標準的に採用されています。
メイン電源系統に異常が発生した場合、即座にサブ電源系統に切り替わり、最低限必要なセンサー・演算・操舵・制動機能への電力供給が維持されます。EVではすでに高電圧バッテリーと12V補機バッテリーという二系統の電源が存在しますが、自動運転専用の冗長電源システムはこれをさらに発展させた設計が採用され、自動運転に必要な機能だけは確実に電力供給が継続される設計になっています。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
自動運転の冗長化のコストと将来の発展
冗長化レベルと車両価格のトレードオフ
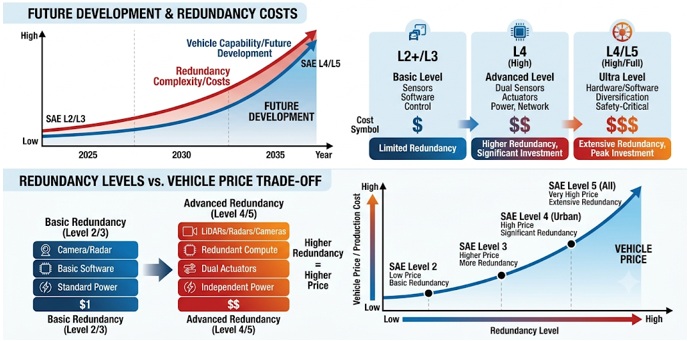
完全な冗長化はシステムの信頼性を高める一方、部品点数の増加・開発の複雑化によってコストが大幅に上昇します。このため自動運転レベルに応じた適切な冗長化レベルの選択が重要な設計判断になります。
レベル2のADAS(運転支援、ドライバー責任が前提)では冗長化要件は比較的緩やかですが、レベル4(ドライバー不在が想定される完全自動運転)では極めて高い冗長化レベルが要求されます。
ロボタクシーのような完全無人運行を目指す車両は、一般消費者向けEVよりもはるかに高いコストをかけた冗長化設計を採用しており、これが現在のロボタクシー車両の高コスト(1台あたり数千万円規模)の主要因のひとつとなっています。量産化・技術の標準化が進むことで、将来的には冗長化コストの大幅な低減が期待されています。
AIによる自己診断と予測的冗長化の進化
冗長化技術は単純な「同じものを複数搭載する」段階から、AIを活用した高度な自己診断・予測的な冗長化制御へと進化しています。
各センサー・コンピュータが自身の動作状態を常時監視し、性能劣化の兆候(センサーの汚れ・温度上昇・処理遅延の増加など)を検知した時点で、本格的な故障が発生する前に予防的にバックアップシステムへの切り替えを行う「予測的フェイルオーバー」の研究が進んでいます。またデジタルツイン技術を活用して、車両の冗長システムの健全性をリアルタイムでクラウド側からも監視し、フリート全体の傾向から個々の車両の冗長系統の劣化を予測するアプローチも実用化が進んでいます。
これにより冗長化システムの信頼性がさらに高まり、より少ない物理的な重複でも高い安全性を実現できる可能性が期待されています。
エコ発電本舗の「商品」「補助金」メニュー
まとめ:冗長化は自動運転の安全性を支える根幹
冗長化は自動運転の安全を支える基本設計
自動運転における冗長化とは、重要な機能を複数のシステムで支えることで、一部に故障が発生しても安全性を維持するための設計思想です。特にレベル4以上の高度な自動運転では、人間が即座に運転を引き継げない場面も想定されるため、単一の故障が重大事故につながらない仕組みが欠かせません。
センサーやコンピューター、電源、操舵、ブレーキなどの重要領域でバックアップ系統を用意し、システム全体として高い信頼性を確保しています。冗長化は、自動運転技術の普及において避けて通れない安全基盤といえるでしょう。
センサー・演算・電源を多重化してリスクを分散
自動運転車では、複数種類のセンサーを組み合わせる「多様性冗長」が広く採用されています。カメラ、レーダー、LiDARはそれぞれ得意・不得意が異なるため、相互補完することで認識精度と信頼性を高めています。
また、自動運転を制御するコンピューターも二重化され、主系に異常が発生した場合はバックアップ系が即座に引き継ぎます。さらに電源も独立した系統を持つことで、一方の電源に障害が起きても最低限の走行機能を維持できます。このような多層的な冗長化が、自動運転の安全性を支える重要な仕組みとなっています。
高度な自動運転ほど冗長化の重要性は高まる
レベル2の運転支援システムでは、最終的な責任はドライバーにあるため、冗長化の要求水準は限定的です。一方、無人運転を前提とするレベル4や将来のレベル5では、車両自身が安全を確保しなければならず、より高度な冗長化が求められます。
センサーの追加、コンピューターの二重化、独立した電源や制御系統の搭載などにより、安全性は向上しますが、その分コストも増加します。現在のロボタクシーが高額な理由の一つも、この高度な冗長化設計にあります。自動運転の進化とともに、冗長化はますます重要な技術となっています。
AIの進化が次世代の冗長化を変える
近年は、単純なバックアップ機能だけでなく、AIを活用した自己診断や予兆検知の技術開発も進んでいます。センサーの劣化やコンピューターの異常兆候を事前に検知し、故障が発生する前にバックアップ系へ切り替える「予測的冗長化」が注目されています。
また、クラウドと連携して車両全体の状態を監視する仕組みも実用化が進んでいます。これにより、安全性を維持しながら部品数やコストを抑えることが期待されています。今後はAIと冗長化技術の融合によって、より安全で普及しやすい自動運転車が実現していくでしょう。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
自動運転の「冗長化」とは?Q&A よくある質問
Q1. 冗長化とフェールオペレーショナルは同じ意味ですか?
密接に関連していますが厳密には異なる概念です。冗長化は「同じ機能を複数用意する」という具体的な設計手法であり、フェールオペレーショナルは「故障しても機能を継続する」という設計目標です。
冗長化はフェールオペレーショナルを実現するための主要な手段の一つですが、フェールオペレーショナルには冗長化に加えて自己診断・最小リスク状態への誘導判断なども含まれる、より広い概念です。
Q2. 一般のADAS搭載車にも冗長化はありますか?
現在市販されているレベル2のADAS搭載車にも、ブレーキ系統など安全に直結する基本機能には一定の冗長化が施されています。ただしレベル4以上の完全自動運転に求められるような高度なセンサー・演算の多重冗長化までは一般的に実装されていません。
ADASはドライバーが常に運転責任を持つことが前提のため、システムが故障した場合は速やかにドライバーに制御を戻すフェールセーフ設計が中心です。
Q3. 冗長化されたシステムは絶対に故障しないのですか?
冗長化は故障の確率を大幅に低減しますが、絶対に故障しないことを保証するものではありません。複数の系統が同時に故障する確率は単一系統よりはるかに低くなりますが、ゼロにはなりません。このため冗長化設計では「許容可能な故障確率(例:10億時間あたり1回以下)」という統計的な安全目標を設定し、その目標を達成するための冗長化レベルを決定するというアプローチが取られています。
完璧な安全の保証ではなく、リスクを実用上十分に低いレベルまで低減することが冗長化設計の目的です。

執筆・監修者:エコ発電本舗 太陽光・蓄電池・V2H専門チーム
本記事は、太陽光発電・蓄電池・V2Hの施工・販売に携わる専門チームが執筆・監修しています。各メーカーの施工ID保有者やMBA、宅地建物取引士などの有資格者が、豊富な施工実績と最新の業界情報をもとに、信頼性の高い情報をわかりやすく解説いたします。