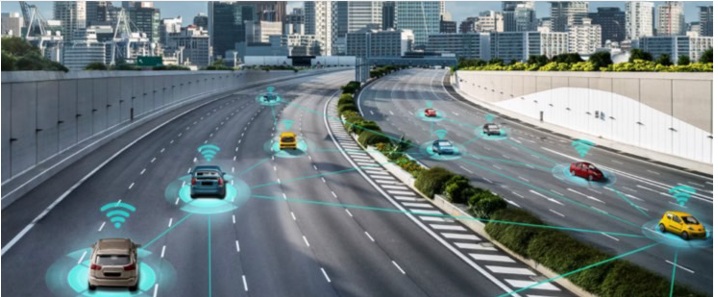
自動運転に関するニュースや技術解説でよく登場する「SLAM(スラム)」は、「Simultaneous Localization and Mapping(同時自己位置推定と地図作成)」の略称です。ロボット工学から発展した技術で、自車の位置を推定しながら周囲の地図をリアルタイムで作成できることが大きな特徴です。
従来のように事前の高精度地図だけに依存せず、未知の道路や環境変化にも対応できるため、自動運転の実用化に欠かせない技術として注目されています。近年はEVやロボットタクシー、配送ロボットなど幅広い分野で活用が進んでいます。
地図がない場所でも自律走行できる理由
SLAM最大の特徴は、地図が用意されていない場所でも走行しながら周囲の環境を認識し、自ら地図を作成できることです。通常は「現在地が分からなければ地図を作れない」「地図がなければ現在地を特定できない」という課題がありますが、SLAMはセンサー情報を解析し、この2つを同時に解決します。
そのため、HDマップが未整備の地域や工事によって道路状況が変化した場所でも柔軟に対応でき、自動運転の走行エリアを大きく広げる技術として期待されています。
LiDAR SLAMとVisual SLAMの違い
SLAMには、LiDARを利用する「LiDAR SLAM」と、カメラ映像を利用する「Visual SLAM」の2つの代表的な方式があります。LiDAR SLAMは暗所やGPSが届かない場所でも高精度な位置推定が可能で、自動運転車に多く採用されています。
一方、Visual SLAMはカメラだけで構成できるため低コストで、小型ロボットや一部の自動運転システムにも利用されています。それぞれに得意・不得意があるため、実際の車両では複数のセンサーやHDマップと組み合わせることで、高い安全性と精度を実現しています。
本記事でSLAMの仕組みと役割をわかりやすく解説
SLAMは、自動運転の精度や適用範囲を大きく左右する重要な基盤技術です。しかし、専門用語が多く仕組みを理解しにくい分野でもあります。
本記事では、SLAMの基本的な仕組みや自己位置推定の考え方をはじめ、LiDAR SLAMとVisual SLAMの違い、自動運転で果たす役割、HDマップとの関係まで、初心者にもわかりやすく解説します。これからEVや自動運転技術を学びたい方でも理解しやすい内容となっています。
補助金適用後の実質負担額をご案内します
補助金適用後の実質負担額をご案内します
エコ発電本舗の「商品」「補助金」メニュー
自動運転の「SLAM」とは?
地図なしで「今どこにいるか」と「周囲の地図」を同時に作る
SLAM(Simultaneous Localization and Mapping:同時自己位置推定と地図作成)とは、事前に用意された地図を使わずに、センサーデータから周囲の環境地図を作成しながら同時に地図上の自己位置を推定する技術です。自己位置推定(Localization)と地図作成(Mapping)は本来「鶏が先か卵が先か」という関係にあります。
正確な地図がなければ自己位置が推定できず、自己位置がわからなければ正確な地図が作れないというジレンマです。SLAMはこのジレンマを確率的推定(センサーの観測データと過去の位置推定を統合する確率モデル)を使って同時並行で解くアルゴリズムです。
ロボット工学では1980年代後半から研究されてきた技術であり、掃除ロボット(ルンバなど)が部屋の間取りを覚えながら掃除するのもSLAMの一種です。自動運転では既存のHDマップが存在しないエリアや、地図が更新されていない変化した環境でも自律走行を可能にするための重要技術として注目されています。
SLAMと事前HDマップの使い分け
SLAMと事前作成のHDマップは補完的な関係にあります。HDマップは高精度な事前情報として自己位置推定の精度を大幅に高めるという強みを持ちますが、カバレッジ(整備されていないエリア)・更新の遅れ(道路変更・工事が地図に反映されていない)という弱点があります。
SLAMは事前地図を必要とせず走行中にリアルタイムで環境地図を生成するため、HDマップが存在しない・最新でないエリアでも対応できます。ただしSLAMで生成した地図は走行中のセンサーデータから逐次構築されるため、HDマップほどの精度・永続性はありません。
実用的な自動運転システムでは「HDマップが整備されたエリアではHDマップを活用し、不整備エリアではSLAMで補完する」というハイブリッドアプローチが採用されることが多く、また走行中のSLAMデータをクラウドに送信してHDマップのリアルタイム更新に活用するという連携も行われています。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
自動運転の「SLAM」の主要な手法
LiDAR SLAMとVisual SLAMの特徴
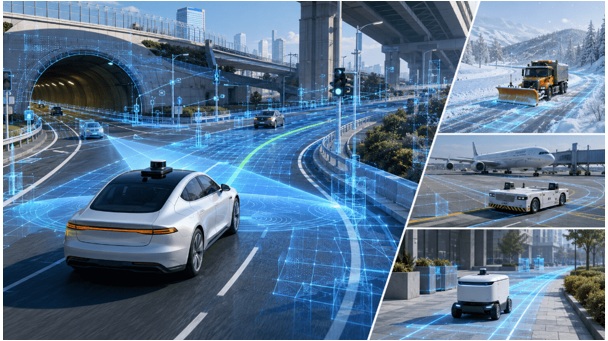
SLAMの実装方式はセンサーの種類によって大きく異なります。LiDAR SLAM(レーザースキャナーSLAM)はLiDARが取得する3次元点群データを使って環境地図を構築し自己位置を推定します。
LiDARは暗闇でも動作・天候変化への耐性(レーダーほどではないが可視光カメラより強い)・高精度な3次元形状認識という強みを持ちます。地下駐車場・トンネルなどGPSが利用できない環境でも高精度な地図作成・位置推定が可能な点が特徴です。
代表的なアルゴリズムにはNDT(Normal Distributions Transform)・ICP(Iterative Closest Point)・Cartographer(Google製)などがあります。Visual SLAM(視覚的SLAM)はカメラ画像から環境の特徴点を抽出し、フレーム間での特徴点の移動量から自己運動と環境地図を推定します。
LiDARより安価で軽量・単眼カメラからも動作可能という利点があります。代表的なアルゴリズムにORB-SLAM・DROID-SLAMなどがあります。ただし照明変化・テクスチャのない壁面・急激な明暗差では精度が低下するという弱点があります。
ループクロージャーが地図精度を決める鍵
SLAMの精度維持において「ループクロージャー(閉ループ検出)」という処理が重要な役割を担います。SLAMでは走行中にセンサーデータから逐次地図を更新しますが、各ステップで生じる小さな誤差が累積していくと(誤差の積み重なり)、長距離走行後には地図全体の形状がずれてしまう「ドリフト」が問題になります。
ループクロージャーとは「以前通った場所に再び来た」ことを検知し、その認識情報を使って過去の地図全体の誤差を一括で修正する処理です。たとえばロボットが部屋を一周して出発点に戻ったとき、出発点と現在地の差分情報を使って地図全体の歪みを補正します。
ループクロージャーの精度と頻度がSLAMの長距離・長時間精度維持の鍵であり、ディープラーニングを活用した場所認識技術の進歩がSLAMの精度向上に大きく貢献しています。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
自動運転へのSLAM応用と現状
自動運転ロボットタクシーでの活用
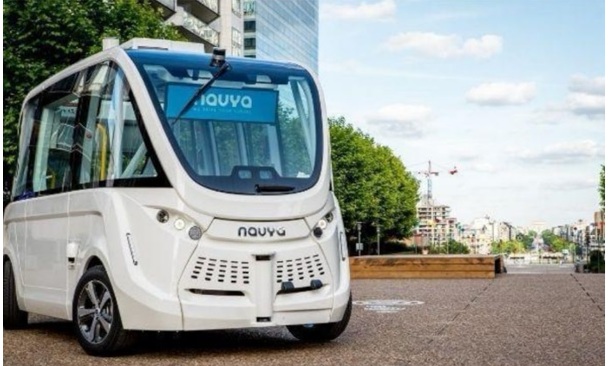
SLAMは自動運転の実用化においていくつかの重要な場面で活用されています。ロボットタクシー・自動運転シャトルが新しいエリアに展開する際の「ルートマッピング(走行前の事前地図作成)」にSLAMが使われます。
自動運転テスト車両がマッピング走行を行ってSLAMで環境地図を作成し、それをHDマップ作成の基礎データとして活用するという流れです。
また建設現場・工場内など常に環境が変化する場所での自動搬送ロボット・フォークリフト自動化でもSLAMが活用されています。地下駐車場での自動バレーパーキングは、GPSが届かない環境でSLAMが自己位置推定を担う好例です。屋内・地下でも高精度に動作するLiDAR SLAMの特性が、駐車場という限定エリアでのレベル4自動運転の実現を支えています。
SLAMの課題と研究動向
SLAMの実用化における主な課題は計算コスト・大規模環境での精度維持・動的物体への対応の三点です。計算コストの面では、高密度LiDARの点群データを処理するSLAMのアルゴリズムはリアルタイム処理に大きな計算能力が必要であり、車載の限られた演算リソースでの高速処理が課題です。
GPUやNPUを活用した高速化・アルゴリズムの軽量化が研究されています。大規模環境での精度維持では、都市全体をカバーするようなスケールでのSLAMは誤差の累積と計算量の増大が問題になり、サブマップ分割・階層的な地図管理が研究されています。
動的物体への対応では人・車・自転車といった動く物体が地図の静的背景と混在するため、動的物体を除外して静的環境の地図を作成する技術(Dynamic Object Removal)が重要です。ディープラーニングとSLAMを組み合わせた「Deep SLAM」が最前線の研究領域であり、精度・速度・ロバスト性の向上が続いています。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
SLAMが自動運転をどう変えるのか?
HDマップ依存から“環境適応型”自動運転への転換
自動運転は長らく「高精度地図ありき」の技術として発展してきましたが、SLAMの進化はこの前提を大きく揺さぶっています。HDマップは高精度である一方、更新コストが高く、工事・道路変更・一時的な障害物など“現場の変化”に弱いという課題があります。
SLAMは走行中のセンサーデータから環境をリアルタイムに再構築できるため、地図が古い・未整備・変化した状況でも自律走行を可能にします。
これにより、自動運転は「事前に整備された地図を走る技術」から「環境に適応しながら走る技術」へと進化しつつあります。特にロボットタクシーや配送ロボットのような“未知環境への展開”が多い領域では、SLAMが自動運転の柔軟性と展開スピードを大きく左右する存在になっています。
SLAMがもたらす“地図のクラウド化”と継続更新モデル
SLAMの普及は、地図そのもののあり方にも変化をもたらします。従来のHDマップは専門車両が走行して作成する静的な地図でしたが、SLAMを搭載した多数の車両が走行することで、環境の変化をクラウドに継続的にアップロードし、地図を“常に最新の状態”に保つことが可能になります。
これにより、地図は一度作って終わりの静的データではなく、ユーザー車両が参加する“クラウドソーシング型の動的データ”へと進化します。
道路工事・渋滞・新設道路などの変化をリアルタイムに反映できるため、自動運転の地理的カバレッジと安全性が大幅に向上します。SLAMは単なる位置推定技術ではなく、地図の更新モデルそのものを変える基盤技術として、自動運転のインフラに深く組み込まれていくと考えられています。
エコ発電本舗の「商品」「補助金」メニュー
まとめ:SLAMは「地図なし」でも自律移動を可能にする技術
SLAMは地図がない場所でも自律走行を実現する技術
SLAM(Simultaneous Localization and Mapping)は、事前に高精度な地図が用意されていない環境でも、周囲の状況を認識しながら地図を作成し、自車の位置を同時に推定できる技術です。工事による道路変更や新設道路など、HDマップだけでは対応しきれない状況でも柔軟に走行できることが大きな特長です。
自動運転の適用エリアを広げるためには欠かせない技術であり、「地図がある場所だけ走れる自動運転」から、「未知の環境にも対応できる自動運転」への進化を支える中核技術として期待されています。
LiDAR SLAMとVisual SLAMを組み合わせて高精度化
SLAMには、LiDARによる3次元点群を利用する「LiDAR SLAM」と、カメラ画像を利用する「Visual SLAM」が代表的な方式として存在します。LiDARは暗所やGPSが届かない環境でも高精度な位置推定が可能で、Visual SLAMは低コストで導入しやすいというメリットがあります。
一方で、それぞれ苦手な環境もあるため、実際の自動運転では両者の特性を組み合わせたり、HDマップと併用したりするハイブリッド構成が一般的です。複数のセンサーを活用することで、高い信頼性と走行精度を実現しています。
AIとの融合でSLAMはさらに進化している
SLAMの性能向上には、ループクロージャーによる誤差補正や、ディープラーニングを活用した物体認識・場所認識の技術が大きく貢献しています。また、リアルタイム処理を実現するための高速アルゴリズムや、GPU・AIチップを活用した演算技術も急速に進歩しています。
さらに、人や車などの動く物体を地図から適切に除外する技術も開発が進んでおり、複雑な都市環境でも安定した自己位置推定が可能になりつつあります。SLAMは現在も進化を続ける、自動運転分野の重要な研究テーマの一つです。
自動運転の普及とともに重要性はさらに高まる
今後、自動運転サービスがより多くの地域へ展開されるにつれ、SLAMの重要性はさらに高まると考えられます。HDマップだけに依存するのではなく、車両自身が環境を認識しながら地図を更新することで、変化の激しい道路環境にも柔軟に対応できるようになります。
また、多数の車両が取得したSLAMデータをクラウドへ集約し、地図を継続的に更新する仕組みも実用化が進んでいます。SLAMは単なる自己位置推定技術ではなく、自動運転の適用範囲を広げ、安全性と利便性を向上させる重要な基盤技術として、今後も発展が期待されています。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
自動運転の「SLAM」とは?Q&A よくある質問
Q1. ロボット掃除機(ルンバ等)のSLAMと自動運転のSLAMは同じですか?
基本的な概念・アルゴリズムは共通ですが、要求仕様が大きく異なります。ルンバのSLAMは2次元平面の屋内環境・低速・安価なセンサーで十分ですが、自動運転のSLAMは3次元環境・時速100km以上での高速動作・cm精度・複雑な動的環境への対応が求められます。
センサー(LiDAR・高解像度カメラ)・計算資源(専用AIチップ)・アルゴリズムの精度・複雑さがまったく異なる高度な技術実装が必要です。ただし研究コミュニティは共通しており、ロボット工学での研究成果が自動運転に応用されています。
Q2. テスラはSLAMを使っていますか?
テスラはHDマップを使わないアプローチを採用しており、カメラとAI(Neural Networks)によるリアルタイム環境認識に基づく走行制御を行っています。
この仕組みはSLAMの概念と重なる部分がありますが、テスラは明示的に「SLAM」という用語での説明はしておらず、深層学習ベースの4D空間認識(時空間的な環境モデリング)として独自の技術を開発しています。詳細な技術の公開は限定的であり、SLAMの従来的実装とは異なるアプローチを採用していると見られています。
Q3. SLAMで作成した地図はどこに保存されますか?
SLAM中に作成された地図データは車両の車載コンピュータ(メモリ・ストレージ)に一時的に保存されます。長期保存・更新のためにはクラウドへのアップロードが行われることがあります。
走行ごとに生成される地図データを複数車両から収集・統合してHDマップの更新に活用するクラウドソーシング型のアプローチでは、各車両のSLAMデータがサーバーに集積されることで継続的に更新される地図が維持されます。

執筆・監修者:エコ発電本舗 太陽光・蓄電池・V2H専門チーム
本記事は、太陽光発電・蓄電池・V2Hの施工・販売に携わる専門チームが執筆・監修しています。各メーカーの施工ID保有者やMBA、宅地建物取引士などの有資格者が、豊富な施工実績と最新の業界情報をもとに、信頼性の高い情報をわかりやすく解説いたします。