自動運転の実現において欠かせない技術のひとつが「ローカライゼーション(Localization)」です。日本語では自己位置推定と呼ばれ、自動運転車が地図上のどこを走行しているのかをリアルタイムで把握する役割を担います。
一般的なカーナビやスマートフォンの地図アプリでは数メートル程度の誤差でも問題ありませんが、自動運転では車線の中央維持や停止線での正確な停止が求められるため、数十センチ単位の精度が必要です。こうした高精度な位置認識がなければ、安全な自動運転は成立しません。
GPSだけでは自動運転に十分な精度を確保できない
「現在地を知るならGPSで十分では?」と思うかもしれません。しかしGPSには誤差や通信環境による制約があります。
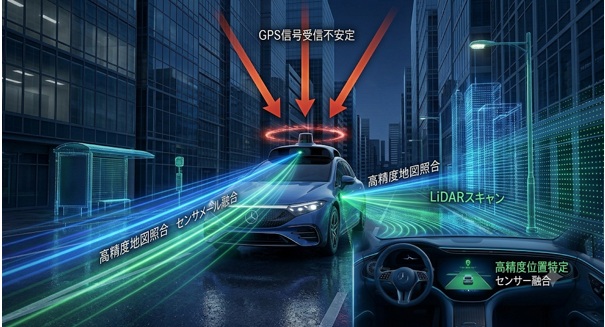
高層ビルが立ち並ぶ都市部では電波反射によるマルチパスが発生し、位置が大きくずれる場合があります。またトンネルや地下駐車場、高架下では衛星信号そのものを受信できません。車線単位での走行制御が求められる自動運転では、こうした誤差は致命的です。
そのため現在の自動運転システムはGPSだけに依存せず、複数のセンサーや高精度地図を組み合わせて位置情報を補正しています。
複数のセンサーを組み合わせて高精度な位置を把握
高精度なローカライゼーションを実現するため、自動運転車はLiDARやカメラで取得した周辺環境の情報をHDマップ(高精度地図)と照合しています。さらにIMU(慣性計測装置)やオドメトリを活用し、車両の移動量や向きの変化をリアルタイムで計測します。
これらの情報を統合することで、GPSが不安定な環境でも正確な位置を推定できます。単一のセンサーに頼るのではなく、それぞれの長所を活かして弱点を補う「センサーフュージョン」が、現在の自動運転技術の標準的な手法となっています。
AIとインフラ連携でさらに進化するローカライゼーション
ローカライゼーション技術は現在も進化を続けています。AIによる画像認識性能の向上に加え、V2X通信やRTK-GNSSなどの高精度測位技術を組み合わせることで、さらに高い位置推定精度が実現されつつあります。
一方で、大雪や豪雨などの悪天候時や、地図情報が不足している地域での精度維持は依然として課題です。今後は車両単体の性能向上だけでなく、道路インフラやクラウドとの連携も重要になります。
ローカライゼーションは、自動運転車にとっての「位置感覚」ともいえる中核技術として、今後ますます重要性を高めていくでしょう。
補助金適用後の実質負担額をご案内します
補助金適用後の実質負担額をご案内します
エコ発電本舗の「商品」「補助金」メニュー
自動運転の「ローカライゼーション」とは?
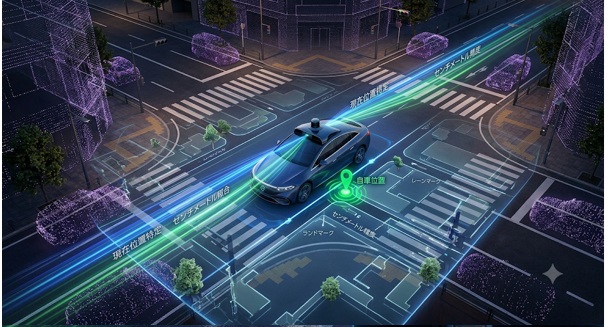
センチメートル精度での自己位置推定が自動運転の前提
ローカライゼーション(Localization)とは、自動運転車が「今自分が地図上のどこにいるか」をセンチメートル精度でリアルタイムに推定し続ける技術です。人間のドライバーは目・耳・体感覚を使って「今自分がどの車線にいるか」「交差点の停止線まで何メートルか」を直感的に把握しています。
自動運転システムにはこれに相当する精密な位置認識が必要であり、ローカライゼーションがその核心を担います。なぜ高精度が必要かというと、自動運転での車線維持には自車が車線中央から何センチずれているかを常に把握することが必要であり、停止線での正確な停止には停止線まで何センチかを知る必要があるからです。
GPSの一般的な精度(数メートル〜十数メートル)では車線変更・停止線での停止・交差点での右左折を安全に実行するには不十分であり、より高精度な位置推定が不可欠です。
GPSだけでは自動運転に不十分な理由
GPSは衛星からの電波を受信して位置を計算しますが、いくつかの根本的な限界があります。まず精度の問題です。民間用GPSの精度は一般的に数メートル〜十数メートルの誤差があり、車線幅(3〜3.5メートル)より大きな誤差が生じることがあります。
次にマルチパスの問題です。都市部の高層ビルに囲まれた環境では、衛星からの電波が建物に反射して回り込んでくる「マルチパス」が発生し、GPSの誤差が10〜30メートル以上に拡大することがあります。さらにトンネル・地下駐車場・高架下ではGPS信号が届かず位置情報が途絶えます。
GPSだけに依存する自動運転システムでは、これらの環境でまったく機能しなくなります。このためローカライゼーションは複数の技術を組み合わせた「マルチモーダル」な位置推定を採用しています。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
自動運転の「高精度位置推定」の主な技術
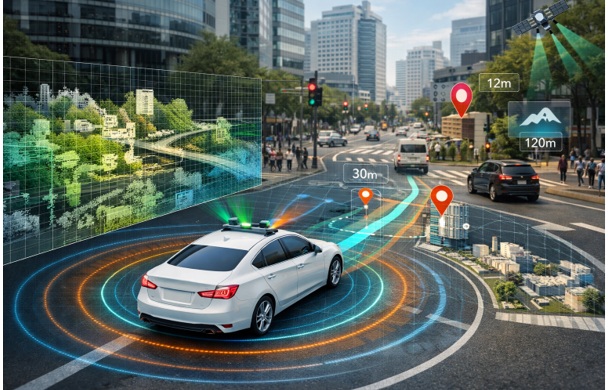
HD地図照合(Map Matching)による位置補正
自動運転の高精度ローカライゼーションで最も重要な技術がHD地図照合(Map Matching)です。車両のLiDARやカメラが周囲の道路標識・車線境界・ガードレール・電柱・建物の特徴点を認識し、あらかじめセンチメートル精度で収録されたHD地図(高精度地図)上の同一物体の既知の位置と照合します。
「現在見えている道路標識の位置がHD地図上のどの位置に対応するか」を計算することで、GPS誤差を大幅に補正した自車位置を推定できます。LiDARは周囲の3次元点群データを高精度に取得できるため、HD地図の3D点群と照合することでセンチメートル精度の位置推定が実現します。
HD地図照合の精度はHD地図の質と更新頻度に依存するため、地図が古くなった場合(工事・道路変更)は誤差が生じることがあります。
IMUとオドメトリによる短期間の位置推定
GPS信号が途絶えるトンネル・地下での自己位置推定や、高頻度(数十〜数百Hz)でのリアルタイム位置更新には、IMU(慣性計測ユニット)とオドメトリが活用されます。IMUは加速度センサーとジャイロスコープを組み合わせた装置で、車両の加速・減速・回転(ヨー・ピッチ・ロール)を計測します。
これらのデータを積分することで「直前の既知位置から現在どれだけ移動したか」を計算できます(デッドレコニング)。オドメトリは車輪の回転数とステアリング角から走行距離・方向変化を推定する技術です。IMUとオドメトリは短時間であれば高精度ですが、計算誤差が時間とともに蓄積する「ドリフト」という問題があります。
このためGPS・HD地図照合・IMU・オドメトリを組み合わせてカルマンフィルターなどの確率的推定アルゴリズムで統合し、各センサーの弱点を補い合う「センサーフュージョン型ローカライゼーション」が現代の標準的なアプローチです。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
自動運転の「センサーフュージョン」による統合位置推定
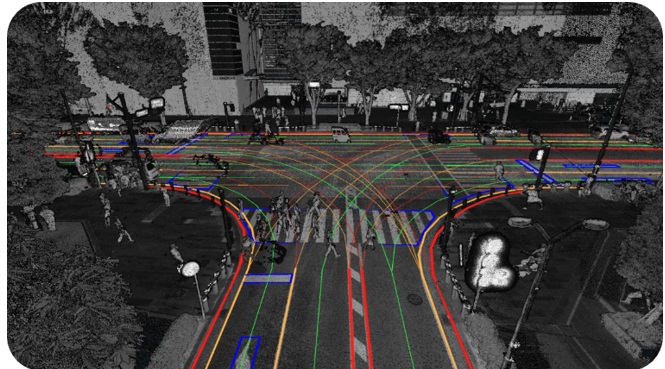
カルマンフィルターで複数センサーの情報を統合する
センサーフュージョン型ローカライゼーションの中核を担うのがカルマンフィルター(またはその拡張版・粒子フィルターなど)という確率論的推定アルゴリズムです。カルマンフィルターは複数のセンサーからの不確実な(誤差を含む)測定値を、各センサーの信頼度の重み付けで統合して最も確率の高い位置推定値を算出します。
GPSが利用できるオープンな環境ではGPSの信頼度を高く設定し、トンネル内ではIMU・オドメトリの信頼度を上げる、という動的な重み付けが自動で行われます。また車両の運動モデル(この速度・ステアリング角なら次の瞬間はここにいるはず)を使った「予測」と実際のセンサー測定値による「更新」を繰り返すことで、センサーデータの欠落や遅延があっても途切れない位置推定を維持します。
最新の自動運転システムでは深層学習を組み合わせた高度なローカライゼーションが研究・実装されており、精度と環境ロバスト性の向上が続いています。
V2X通信と路側センサーの活用
自動運転のローカライゼーション精度をさらに高める技術として、V2X(Vehicle to Everything)通信と路側センサーとの連携があります。
路側に設置されたカメラ・LiDAR・ビーコンが車両の位置を外部から計測し、その情報を車両に送信することで車両側のセンサーによる位置推定を補完します。GNSS(全球測位衛星システム)の高精度補正信号を配信するシステム(RTK-GNSSなど)と組み合わせることで、センチメートル精度のGPS測位が特定エリアで実現します。
また高精度な3次元地図との照合精度を高めるために、車両が走行中に収集した最新のセンサーデータをクラウドにアップロードし地図を常に更新するクラウドソーシング型のリアルタイム地図更新も普及しています。インフラ整備との組み合わせがローカライゼーション精度の実用的な向上において重要な役割を担っています。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
自動運転の「ローカライゼーション」の今後の課題と展望
悪天候・未知環境での精度維持が課題
現在のローカライゼーション技術が抱える主な課題は悪天候環境と未知環境への対応です。大雪・濃霧・豪雨では道路標識・車線マーキングがカメラ・LiDARで認識しにくくなり、HD地図照合の精度が低下します。
凍結した路面では車線マーキングが隠れ、路面の特徴点が失われることで位置推定の誤差が大きくなります。またHD地図が存在しない・更新されていない道路では地図照合が利用できず、センサー単独での位置推定に頼らざるを得ません。
AIを活用した悪天候下での認識精度向上・HD地図のリアルタイム更新によるカバレッジ拡大・路側インフラとの協調という3つのアプローチで課題解決が進んでいます。
テスラの「HDマップ不使用」アプローチとの対比
自動運転のローカライゼーションに関してテスラは独自のアプローチを採っており、業界のコンセンサスとは異なる方向性を示しています。テスラはHD地図を使用せず、車載カメラとAIのリアルタイム認識のみで位置推定と周囲認識を行うアプローチを開発しています。
テスラの主張は「HD地図は常に古くなり現実と乖離するリスクがある。現実をリアルタイムに認識するカメラとAIの方が信頼性が高い」というものです。一方Waymo・Mobileye・多くの自動車メーカーはHD地図を活用した高精度ローカライゼーションの方が安全性と精度の担保において優れているとする立場です。
どちらのアプローチが最終的に主流になるかは技術の成熟とともに明らかになる問題であり、自動運転技術の最大の技術的論争のひとつです。
エコ発電本舗の「商品」「補助金」メニュー
まとめ:ローカライゼーションは自動運転の「位置感覚」
ローカライゼーションは自動運転の「位置感覚」を担う技術
ローカライゼーション(自己位置推定)は、自動運転車が現在地を高精度で把握するための重要な技術です。人間が道路標識や周囲の景色を見ながら自分の位置を認識するように、自動運転車も常に「どこを走っているのか」を認識し続ける必要があります。
特に自動運転では車線の中央維持や停止線での正確な停止が求められるため、数メートル単位ではなくセンチメートル単位の精度が必要です。ローカライゼーションは、自動運転システムの安全性や走行品質を支える基盤技術として位置づけられています。
GPSだけでは実現できない高精度な位置推定
一般的なGPSはカーナビやスマートフォンで利用するには十分ですが、自動運転に必要な精度を単独で満たすことはできません。都市部では高層ビルによる電波反射、トンネルや高架下では衛星信号の遮断が発生し、誤差が大きくなる場合があります。
そのため自動運転車はGPSだけに依存せず、高精度地図や車載センサーから得られる情報を組み合わせて位置を補正しています。複数の技術を連携させることで、どのような環境でも安定した自己位置推定を維持できる仕組みが構築されています。
センサーフュージョンが高精度化を支える
現在の自動運転システムでは、HD地図、LiDAR、カメラ、IMU、オドメトリなど複数の情報源を統合する「センサーフュージョン」が主流です。それぞれのセンサーには長所と短所がありますが、複数のデータを組み合わせることで弱点を補い合い、高い精度と信頼性を実現できます。
GPSが不安定な場所ではIMUやオドメトリが補完し、HD地図との照合によって誤差を修正する仕組みです。この統合的なアプローチによって、自動運転車はリアルタイムで正確な位置を維持しながら安全な走行を可能にしています。
AIとインフラ整備が今後の進化を加速する
ローカライゼーション技術は現在も進化を続けています。悪天候時の認識性能向上や、工事による道路変更への対応、未知の道路環境での位置推定精度向上などが今後の課題です。AIを活用した認識技術の高度化に加え、高精度地図の更新やV2X通信などインフラとの連携も重要になっています。
一方で、テスラのようにHD地図を使わずカメラとAIのみで位置推定を行うアプローチも登場しており、業界内では技術競争が続いています。ローカライゼーションは、自動運転の実用化と高度化を支える中核技術として今後さらに注目を集めるでしょう。
V2Hで充電コスト大幅削減!
国・自治体の補助金もフルサポート!
エコ発電本舗の「商品」「補助金」メニュー
自動運転の自己位置推定とは?Q&A よくある質問
Q1. RTK-GNSSとはどのような技術ですか?
RTK-GNSS(Real Time Kinematic GNSS)は基準点(地上の固定局)からの補正信号をリアルタイムで受信してGNSSの位置精度をセンチメートルレベルに高める測位技術です。固定基準局と移動局(車両)が同じ衛星電波を受信し、基準局の既知位置との差から誤差を算出して移動局の位置を補正します。
建設機械の自動制御・農業機械の精密農業・測量などで先行して使用されており、自動運転への応用も進んでいます。ただし基準局(インフラ)から一定距離以内での高精度が保証されるため、全国的なインフラ整備が普及の前提条件になります。
Q2. 市街地と郊外でローカライゼーションの精度は変わりますか?
はい、環境によってローカライゼーションの難易度と精度は大きく異なります。高層ビルが多い都市部ではGPSのマルチパスが生じやすく、HD地図照合の目標物(建物・標識)は豊富ですが交通参加者が多く認識が複雑になります。
郊外・地方道路では建物が少なくGPS精度が比較的高い一方でHD地図照合の目標物が少なく、地図カバレッジも低い場合があります。高速道路では構造が比較的単純でHD地図カバレッジが高く、ローカライゼーション精度が最も安定しやすい環境です。各環境の特性に合わせたセンサー配分とアルゴリズムの適応が重要です。
Q3. 自動運転のローカライゼーションは磁気マーカーとも関連しますか?
磁気マーカー(道路に埋め込まれた磁石)を活用した位置推定は日本でも研究・実証されているローカライゼーション技術のひとつです。車両底部の磁気センサーが道路に埋め込まれた磁気マーカーを検知することで高精度な横方向位置推定が可能になります。
特にGPS信号が届きにくいトンネル・屋内での位置推定に有効であり、バス・自動運転シャトルなど固定ルートの車両に実用化されている事例があります。ただし道路インフラへの磁気マーカー埋設というコストが普及の制約になっています。

執筆・監修者:エコ発電本舗 太陽光・蓄電池・V2H専門チーム
本記事は、太陽光発電・蓄電池・V2Hの施工・販売に携わる専門チームが執筆・監修しています。各メーカーの施工ID保有者やMBA、宅地建物取引士などの有資格者が、豊富な施工実績と最新の業界情報をもとに、信頼性の高い情報をわかりやすく解説いたします。